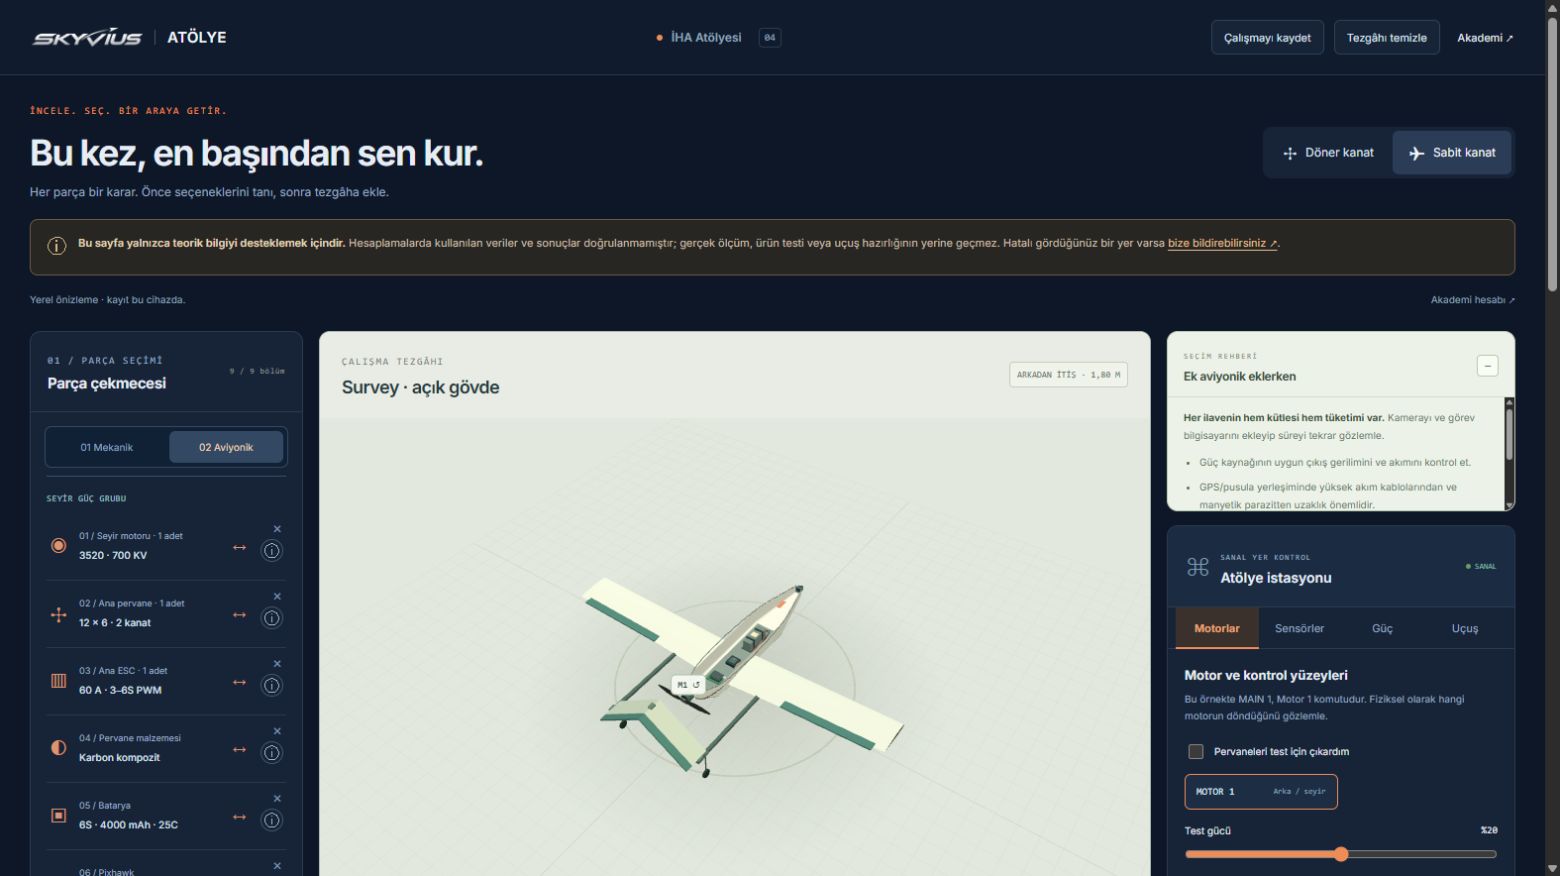
İNCELE. SEÇ. BİR ARAYA GETİR.
Bu kez, en başından sen kur.
Her parça bir karar. Önce seçeneklerini tanı, sonra tezgâha ekle.
Boş tezgâh
Gövdeyi seç, ardından parçaları inceleyerek tek tek ekle.
Uyumluluk ve yerleşim
Bir seçim, birden fazla sonuç.
Daha büyük batarya daha fazla enerji ve daha fazla ağırlık getirir. Motor, pervane, ESC ve batarya birlikte değerlendirilir. Bu atölyede küçük değişikliklerin bu dengeyi nasıl etkilediğini deneyebilirsin.
Hesaplar, örnek veriler ve kaynaklar +
Eğitim modeli: Parça adları kurgusaldır. Kütleler, itki/güç tabloları ve tahminler yaklaşık senaryo verileridir; gerçek ürün testi, satın alma tavsiyesi veya uçuş onayı değildir. Malzeme seçimi tek başına otomatik bir verim artışı sağlamaz.
Döner kanat: Toplam kütle seçilen gövdenin 4, 6 veya 8 motoruna göre değerlendirilir. Seçilen motor–pervane ve batarya için örnek eğriden gereken güç bulunur; ek aviyonik tüketimi eklenir. Süre = kullanılabilir Wh / W × 60. Batarya rezervi ve yük değiştirilebilir.
Sabit kanat: Alan, açıklık, veter ve uç daralmasından bulunur. Seyir gücü basitleştirilmiş parazit/indüklenmiş sürükleme hesabıdır; rho 1,225 kg/m³, CLmax 1,25 ve toplam itki verimi 0,62 varsayılır. Stall hızı tahminidir. VTOL süresi 90 saniye dikey bölüm ve kalan enerjiyle seyir senaryosudur. Karma motor gruplarında ortak normalize gazla toplam kuvvet/güç karşılaştırılır; ağırlık merkezine göre hover trimini ve geçiş aerodinamiğini hesaplamaz. Statik itki seyir performansı veya geçiş güvenliği garantisi değildir.
Güç yolu (döner kanat): Batarya → seçilen PDB → ESC’ler → motorların üç faz girişi. PDB modelleri kurgusaldır; çıkış sayısı, hücre sayısı, dal akımı ve toplam akım ayrı kontrol edilir. Faz kabloları görünürlük için kalın ve aralıklı çizilir; renkler örnektir. PDB bu örnekte regülatör değildir; aviyonikler uygun güç modülü/regüle besleme ister.
Bağlantı örneği: Quad X için MAIN 1 → sağ ön M1, MAIN 2 → sol arka M2, MAIN 3 → sol ön M3, MAIN 4 → sağ arka M4. 6 ve 8 motorlu gövdelerde çıkışlar atölyenin kendi kol sırasını izler. Bu atölyenin seçilmiş PWM atamasıdır; gerçek kart/firmware düzenleri değişebilir. PWM sinyal ve ortak GND, ESC’nin bataryadan gelen güç bağlantısından ayrıdır.
Kaynaklar: PX4 güç dağıtımı · ArduPilot ESC ve üç faz bağlantısı · PX4 aktüatör atama ve test · İvmeölçer · Pusula · APC pervane malzemeleri · Tyto itki ve süre hesabı
3B motor: Three.js r169, MIT lisansı. Tüm modeller bu atölye için kodla üretilmiştir. Yerel önizlemede düzen cihazında saklanır. Canlı sürümde akademi hesabıyla giriş gerekir; çalışmanı hesabına kaydedebilirsin.